ESP Video 应用开发指南
概述
esp_video 组件为乐鑫 ESP32 系列芯片提供视频采集与图像处理能力。该组件实现 Linux V4L2 (Video for Linux Two) 规范中的部分功能,并在内部封装相机传感器驱动、ISP(图像信号处理器)和硬件编解码器等底层实现,向上层提供统一的设备节点(如 /dev/video0)。应用程序可按常见的 V4L2 采集流程进行开发,从而降低平台适配成本。
主要设计特点如下:
标准兼容:API 遵循 V4L2 规范子集,支持常用 ioctl、请求代码与缓冲区流式处理,便于现有 Linux 应用迁移与复用。
分层架构:上层提供标准应用接口,中间层负责设备管理与缓冲控制,下层对接硬件驱动并响应回调,便于扩展多种相机传感器。
高效队列:支持多缓冲队列(含 MMAP、USERPTR 等模式),满足高帧率、低延迟采集需求。
灵活适配:底层 HAL(硬件抽象层)以插件方式适配不同相机传感器、ISP 及编解码模块,覆盖多种 ESP32 系列芯片。
便于二次开发:接口、结构体与返回码参考 V4L2 及行业惯例,并针对嵌入式平台做了内存与性能方面的取舍。
本指南按阅读顺序介绍软件架构、硬件能力与设备节点、数据通路,以及工程集成与应用编程。ioctl 请求代码与命令参数见 命令介绍;初始化 API 见 API 参考。
软件架构
esp_video 采用分层设计:应用通过 V4L2 ioctl 访问设备节点;中间层完成设备管理、格式协商与缓冲队列;下层经 HAL 对接 MIPI-CSI、DVP、SPI、USB、ISP 及硬件编解码驱动。分层结构如下图所示。
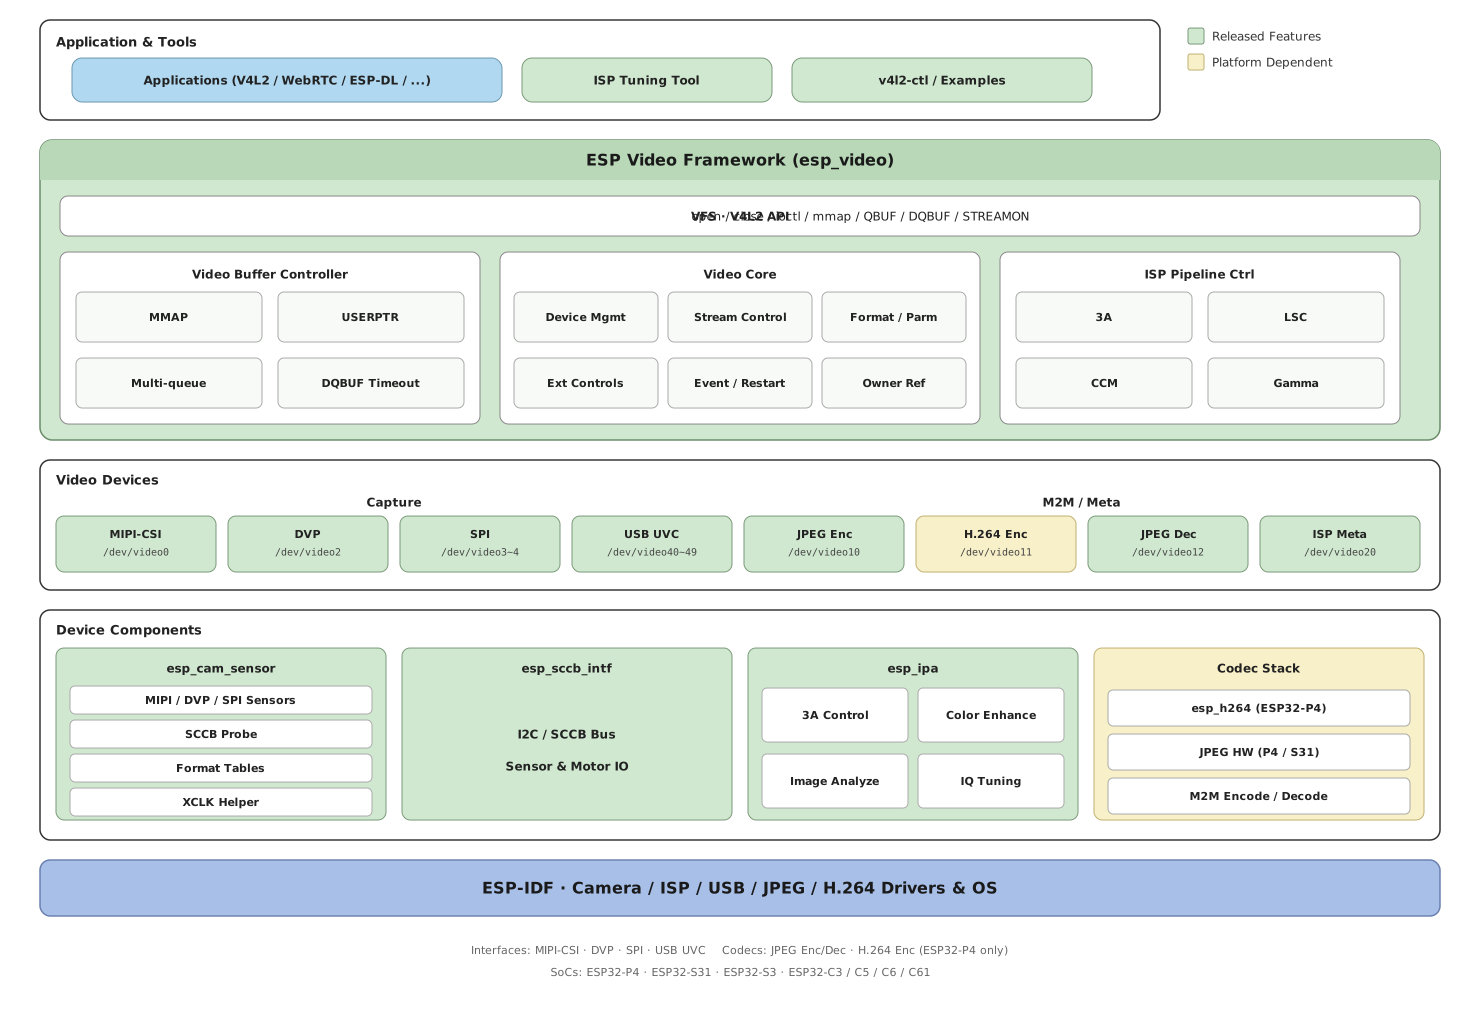
esp_video 分层架构
硬件与设备节点
芯片与外设
各芯片可用的相机接口与编解码外设如下。实际能否使用某路设备,还取决于 menuconfig 中是否使能对应选项。
SoC |
MIPI-CSI |
DVP |
SPI |
JPEG 编码器 |
JPEG 解码器 |
H.264 编码器 |
ISP |
USB |
|---|---|---|---|---|---|---|---|---|
ESP32-P4 |
Y |
Y |
Y |
Y |
Y |
Y |
Y |
Y |
ESP32-S31 |
N |
Y |
Y |
Y |
Y |
N |
N |
Y |
ESP32-S3 |
N |
Y |
Y |
N |
N |
N |
N |
Y |
ESP32-C3 |
N |
N |
Y |
N |
N |
N |
N |
N |
ESP32-C5 |
N |
N |
Y |
N |
N |
N |
N |
N |
ESP32-C6 |
N |
N |
Y |
N |
N |
N |
N |
N |
ESP32-C61 |
N |
N |
Y |
N |
N |
N |
N |
N |
备注
使能 ISP 时,MIPI-CSI 支持输入 RAW8/RAW10 格式的图像,输出 RAW8/RGB888/RGB565/YUV420/YUV422(UYVY)。禁用 ISP 时,MIPI-CSI 直接输出相机传感器产生的图像。
ESP32-P4 v3.0 及以上芯片在 MIPI-CSI 模块内增加了图像格式转换,可将输入的 RGB888/RGB565/YUV420/YUV422(UYVY/YUYV/VYUY/YVYU) 转换为上述同类格式。
SPI 接口相机最少使用 3 个管脚即可接收图像:V-SYNC、PCLK(像素时钟)和 Data。若需提升帧率和分辨率,可增加 Data 位宽(例如 2 位或 4 位),同时会增加占用的管脚数。使能
ESP_VIDEO_ENABLE_THE_SECOND_SPI_VIDEO_DEVICE后可使用第二路 SPI 设备/dev/video4。JPEG 硬件编码器和解码器适用于集成 JPEG 编解码器的芯片 (ESP32-P4, ESP32-S31)。H.264 硬件编码器仅适用于 ESP32-P4。当前不提供 H.264 硬件解码器设备。
ESP32-P4 ECO3 及以上版本中,JPEG 硬件编码器额外支持
V4L2_PIX_FMT_YUV420与V4L2_PIX_FMT_YUV444;JPEG 硬件解码器额外支持V4L2_PIX_FMT_YUV420。解码器还支持交换 RGB 通道顺序,从而输出 BGR565/BGR888。
设备节点
esp_video 通过设备节点(文件描述符)管理 MIPI-CSI、DVP、SPI、USB、JPEG/H.264 编解码器和 ISP。下表中 Capture 表示采集设备,M2M 表示内存到内存 (Memory-to-Memory) 的视频编解码设备,Meta 表示元数据设备。
硬件 |
视频设备 |
类型 |
输入格式 |
输出格式 |
|---|---|---|---|---|
MIPI-CSI |
/dev/video0 |
Capture |
/ |
传感器输出格式,或 ISP 处理后的格式 |
DVP |
/dev/video2 |
Capture |
/ |
传感器输出格式 |
SPI (0~1) |
/dev/video3~4 |
Capture |
/ |
传感器输出格式 |
USB UVC (0~9) |
/dev/video40~49 |
Capture |
/ |
传感器输出格式 |
JPEG 硬件编码器 |
/dev/video10 |
M2M |
RGB565/RGB888/YUV422(UYVY)/Gray8/YUV420/YUV444 |
JPEG ( |
H.264 硬件编码器 |
/dev/video11 |
M2M |
YUV420 ( |
H.264 ( |
JPEG 硬件解码器 |
/dev/video12 |
M2M |
JPEG ( |
RGB565/BGR565/RGB888/BGR888/YUV422(UYVY)/Gray8/YUV420/YUV444 |
ISP |
/dev/video20 |
Meta |
传感器输出格式 |
元数据 ( |
数据通路
图像数据既可以直接从 Capture 设备取出,也可以再送入 M2M 设备做编码或解码。缓冲队列贯穿整条通路;输出 RAW 的相机传感器还需要 ISP 与 IPA 配合完成实时闭环控制。
Capture 设备与 M2M 设备
Capture 设备从相机接口采集图像。组件还支持 M2M 设备:应用把缓冲区送入编解码器一端,再从另一端取出编码或解码后的数据。节点路径与像素格式见上一节表格。
硬件编解码器包括:
JPEG 编码器 (
/dev/video10):将 RGB/YUV 压缩为 JPEG。H.264 编码器(
/dev/video11,仅 ESP32-P4):将 YUV420 压缩为 H.264。JPEG 解码器 (
/dev/video12):将 JPEG 解压为 RGB/YUV。适用于 USB UVC MJPEG 码流、存储文件解码,以及先进行 JPEG 解码再进行 H.264 编码的处理流程。
通过 M2M 编码 的典型步骤:
对 Capture 设备调用
DQBUF,取得存放传感器数据的帧缓冲。通过
QBUF将该缓冲送入 M2M 编码器的 OUTPUT(输入)队列。M2M 设备把输入交给编码器。
编码完成后,结果进入 M2M 设备的 CAPTURE(输出)队列。
对 M2M 设备调用
DQBUF,取出编码数据。
解码 流程类似,只是输入为 JPEG 码流、输出为像素格式:
调用
QBUF将 JPEG 数据送入 JPEG 解码设备的 OUTPUT 队列。解码完成后,对 JPEG 解码设备调用
DQBUF,从 CAPTURE 队列取出 RGB/YUV 图像。
**********************   YUV/RGB    ********       *************
* Encoder            * <----------- * V4L2 * <---- * Program   *
* (JPEG/H.264)       * -----------> * M2M  * ----> *           *
**********************  JPEG/H.264  ********       *************

**********************    JPEG      ********       *************
* Decoder            * <----------- * V4L2 * <---- * Program   *
* (JPEG)             * -----------> * M2M  * ----> *           *
**********************   YUV/RGB    ********       *************
缓冲队列
视频缓冲管理器维护各设备的缓冲区队列。应用读取图像时,需要不断将缓冲区入队 (QBUF) 和出队 (DQBUF):
*************************************************
*                   应用程序                    *
*************************************************
   |                                       ^
   | 入队 (QBUF)                           | 出队 (DQBUF)
   v                                       |
 ********    ********     ********    ********
 * buf  *--->* buf  *---> * buf  *--->* buf  *
 ********    ********     ********    ********
系统中常用两类缓冲区:
Capture:接收采集结果。对于 M2M 编码器,结果是编码后的码流;对于 JPEG 解码器,结果是解码后的像素数据。
Output:把图像送入编码器输入端,或把 JPEG 码流送入解码器输入端。
使用 M2M 编码器时,两类缓冲区与 QBUF/DQBUF 的配合如下:
**********  DQBUF
* cap_fd * --------> 从 cap_fd 的接收队列取出已填充的原始图像缓冲
**********                                                                     |
*                                                                              |
*                                                                              v
*                                                                      QBUF **********
* 将原始图像缓冲送入 m2m_fd 的 OUTPUT 队列     <--------------------------- * m2m_fd *
* |                                                                         **********
* |
* v
**********  DQBUF
* m2m_fd * -------> 从 m2m_fd 的 CAPTURE 队列取出已编码的图像数据
**********
ISP 实时控制
光线、对比度和色温变化时,ISP 管道与相机传感器参数也需要相应更新。esp_video 根据场景变化调整各子设备参数,典型数据流如下:
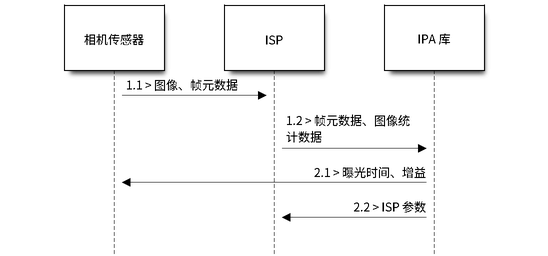
esp-ipa 控制环路
数据统计阶段
1.1:相机传感器将图像发送到 ISP。
1.2:ISP 根据图像生成亮度、颜色统计信息,并发送至 IPA。
控制下发阶段
2.1:IPA 根据统计信息向传感器下发曝光、增益等亮度控制。
2.2:IPA 根据统计信息向 ISP 下发亮度、颜色相关参数。
如何使用 esp_video
添加组件
在工程目录中执行 idf.py add-dependency "espressif/esp_video=*"。更多说明见 IDF 组件管理器。
配置菜单
使能需要的相机接口与编解码设备:
Component config  --->
 Espressif Video Configuration  --->
    [*] Enable MIPI-CSI based Video Device  --->
    [*] Enable DVP based Video Device  ----
    [ ] Enable SPI based Video Device  ----
    [ ] Enable Hardware H.264 based Video Device  ----
    [ ] Enable Hardware JPEG Encoder based Video Device  ----
    [ ] Enable Hardware JPEG Decode based Video Device  ----
    [*] Enable ISP based Video Device  --->
使能连接到设备的相机传感器:
Component config  --->
 Espressif Camera Sensors Configurations  --->
  Camera Sensor Configuration  --->
     [*] OV2640  --->
使能 IPA:
Component config  --->
 Espressif Video Configuration  --->
  Enable ISP based Video Device  --->
     [*] Enable ISP Pipeline Controller
注意
如果相机传感器可直接输出 YUV/RGB,则无需使能 IPA。
初始化配置
在应用程序中配置初始化参数,再调用 esp_video_init()。该接口会探测总线上的设备并加载默认配置。完整参数说明见 API 参考。
#include "linux/videodev2.h"
#include "esp_video_device.h"
#include "esp_video_init.h"
#include "esp_video_ioctl.h"

static const esp_video_init_config_t s_cam_config = {
    .csi       = &s_csi_config,
    .cam_motor = &s_cam_motor_config,
    .dvp       = &s_dvp_config,
    .spi       = &s_spi_config,
};
/* 按相机传感器技术要求配置 xclk、reset、pwdn 等管脚 */
...
const esp_video_init_config_t *cam_config_ptr = &s_cam_config;
esp_video_init(cam_config_ptr);
注意
对于输出 RAW 的相机传感器,还需核对 sensor/cfg 目录下的 IPA 配置文件,确保算法参数能正确加载。
应用编程
应用通过 POSIX open/close 与 V4L2 ioctl 操作设备。典型顺序为:打开设备 ->(可选)查询能力与格式 -> 申请并排队缓冲区 -> STREAMON -> 循环 DQBUF/QBUF -> STREAMOFF -> 关闭设备。M2M 设备须分别为 OUTPUT 与 CAPTURE 队列申请缓冲区,并分别启动和停止流。请求代码与命令参数见 命令介绍。
ioctl 调用关系如下图:
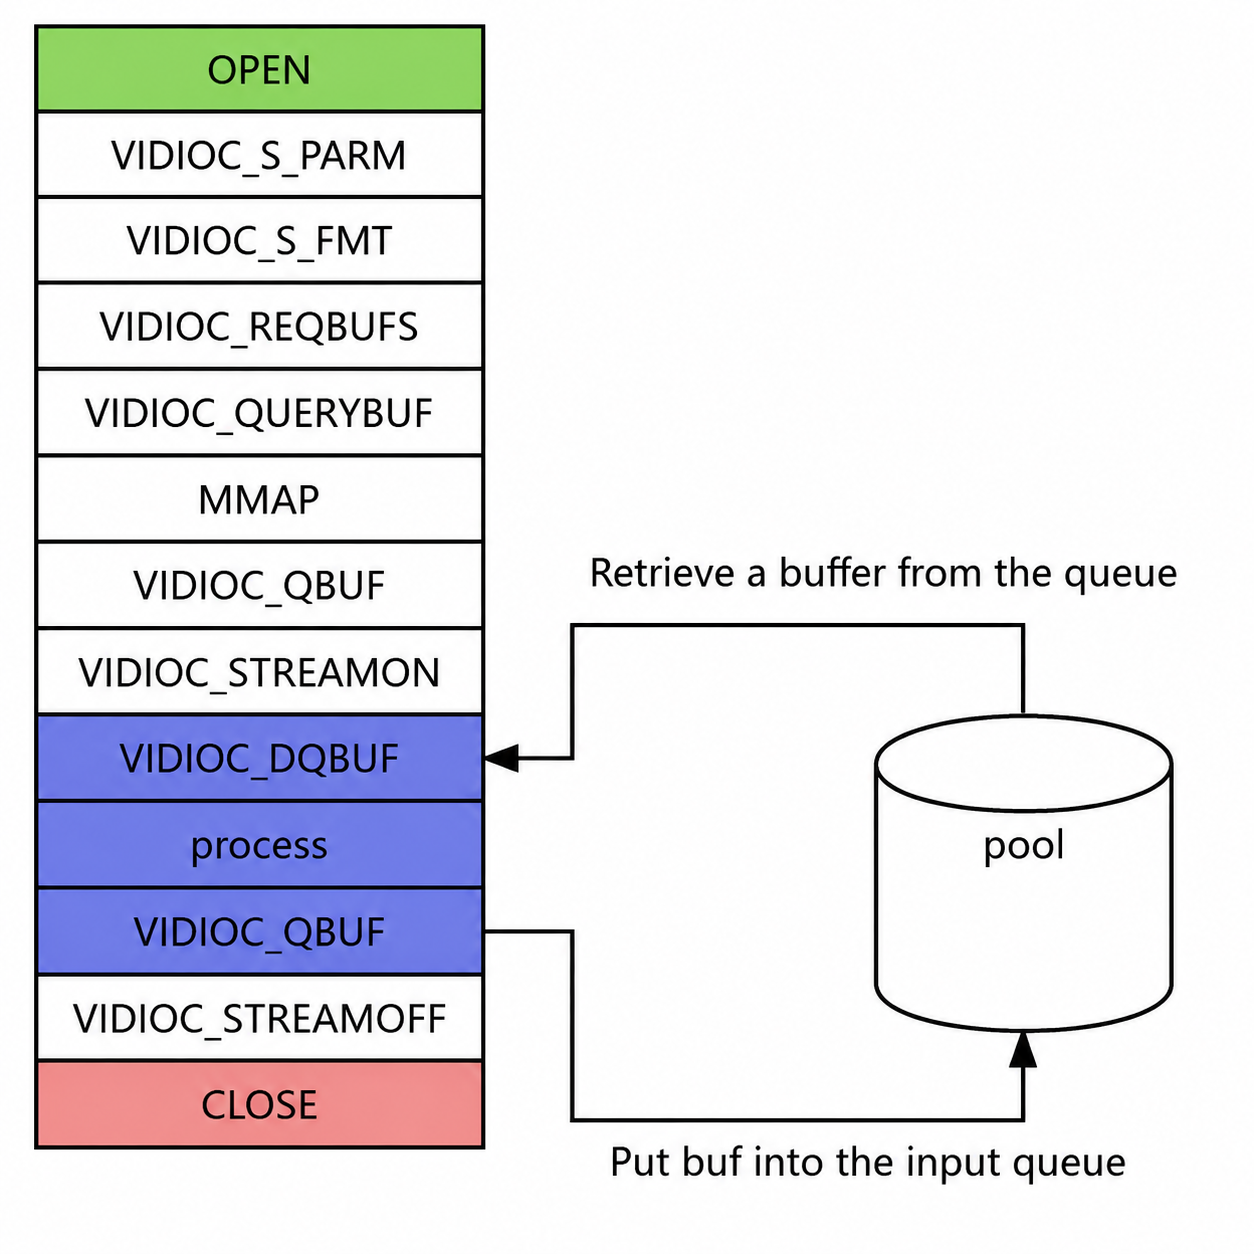
ioctl 接口编程模型
打开、关闭设备
#include "esp_video_device.h"

/* 设备名定义见 esp_video_device.h */
int fd = open(ESP_VIDEO_MIPI_CSI_DEVICE_NAME, O_RDWR);
...
close(fd);
查询设备能力(可选)
ioctl(fd, VIDIOC_QUERYCAP, &capability);
if (capability.capabilities & V4L2_CAP_VIDEO_OUTPUT) {
    printf("Display capability is supported\n");
}
查询并设置数据格式(可选)
/* 枚举支持的格式 */
ioctl(fd, VIDIOC_ENUM_FMT, &fmtdesc);

/* 查询当前格式 */
ioctl(fd, VIDIOC_G_FMT, &default_format);

/* 设置格式 */
ioctl(fd, VIDIOC_S_FMT, &format);
注意
设备在探测时会加载配置菜单中的默认格式。运行时更改格式须在停流状态下进行。 自定义格式见示例
esp_video/examples/video_custom_format。缓冲队列与数据流
/* 申请缓冲区 */
ioctl(fd, VIDIOC_REQBUFS, &req);

/* 查询缓冲区,取得可映射的偏移 */
ioctl(fd, VIDIOC_QUERYBUF, &buffer);

/* addr 为用户空间可访问地址 */
uint8_t *addr;
addr = mmap(NULL, buffer.length, PROT_READ | PROT_WRITE, MAP_SHARED,
            fd, buffer.m.offset);

/* 将缓冲区放入队列,等待填充 */
if (ioctl(fd, VIDIOC_QBUF, &buf) != 0) {
    ESP_LOGE(TAG, "failed to queue video frame");
    close(fd);
    return -1;
}

/* 开流 */
if (ioctl(fd, VIDIOC_STREAMON, &type) != 0) {
    ESP_LOGE(TAG, "failed to start stream");
    close(fd);
    return -1;
}

/* 取出已填充的缓冲区 */
if (ioctl(fd, VIDIOC_DQBUF, &buf) != 0) {
    ESP_LOGE(TAG, "failed to receive video frame");
    close(fd);
    return -1;
}

/* 停流 */
if (ioctl(fd, VIDIOC_STREAMOFF, &type) != 0) {
    ESP_LOGE(TAG, "failed to stop stream");
    close(fd);
    return -1;
}
应用示例
仓库中的示例如下,可与上文 数据通路、缓冲队列 两节对照阅读。
capture_stream 演示如何打开视频设备并采集图像。
m2m 演示如何通过 M2M 设备完成三种处理:采集后使用硬件进行 JPEG/H.264 编码、使用硬件解码 JPEG 码流,以及先解码 JPEG 再编码 H.264。
image_storage 演示如何将图像和视频流存储到 SD 卡或 flash。
simple_video_server 演示如何搭建本地服务器,通过浏览器预览和下载图像。
uvc 演示如何通过 USB 将相机画面输出到 PC。
v4l2_cmd 演示如何用类似 v4l2-utils 的命令控制 V4L2 视频设备。
video_custom_format 演示如何使用自定义格式描述来初始化视频系统。