方案架构
ESP-VISION 将主机工具、在线知识与设备固件分开:IDE 和自定义 SDK 应用直接使用 Device Core;AI 客户端与独立 Agent 使用插件的 Skill,通过内置 Device CLI 在本地操作设备,并通过 HTTPS 查询官方在线 Knowledge MCP。Device CLI 调用 Device Core,由 SDK 通过开发板支持的 USB CDC、USB Serial/JTAG、UART 或 TCP 实现 EV-MUX v4 主机端。设备固件包含 MicroPython、视觉/推理模块、平台服务和板级后端;固件代码进一步按是否触及 MicroPython(mp_obj_t / py/*.h)分层。
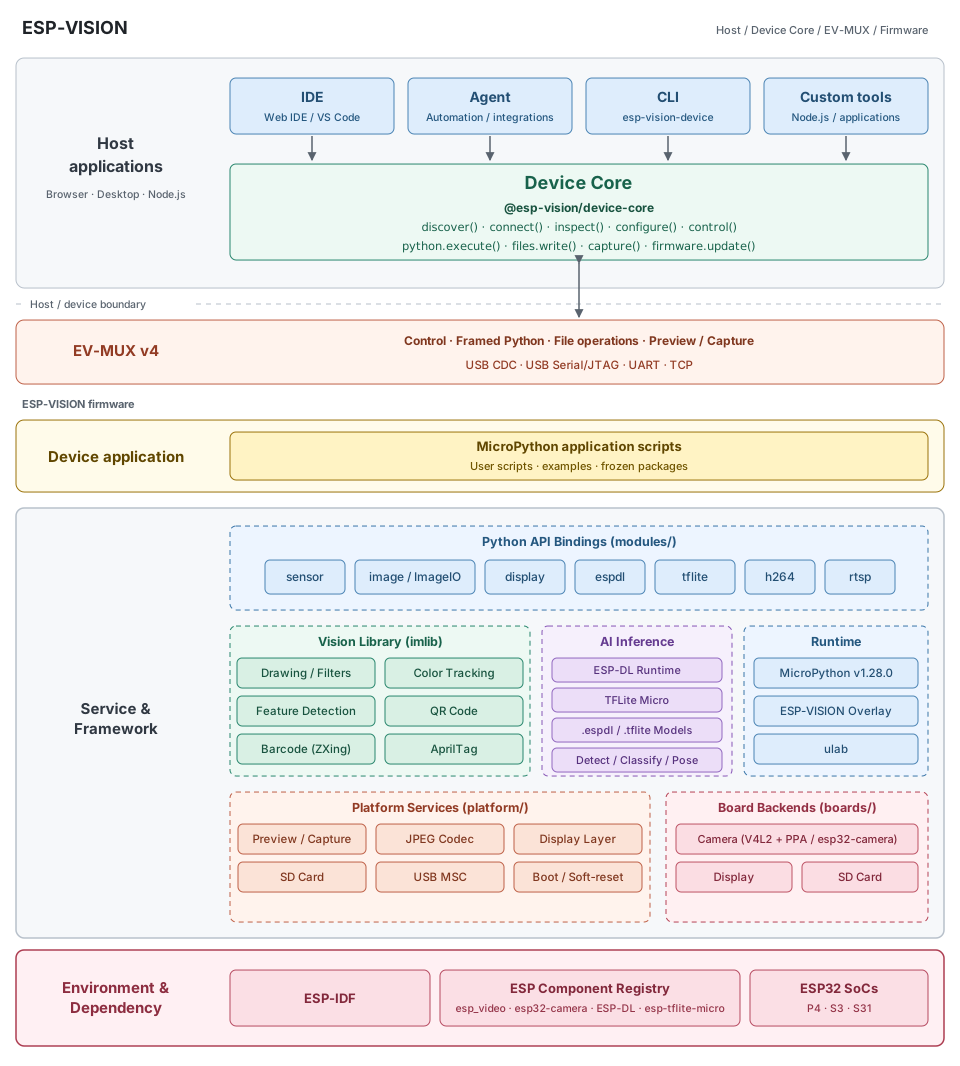
Device CLI / Device Core 承接本地设备控制,在线 Knowledge MCP 独立提供知识服务
分层概览
主机应用: IDE 提供编辑/调试界面,自定义应用使用 SDK,AI 客户端和独立 Agent 根据任务选择工具;Agent 自己拥有 AI loop。
Plugin (
host/esp-vision-plugin,@esp-vision/plugin):为 Codex、Claude Code、WorkBuddy 打包一个能力导向的 Skill、固定版本 Device CLI 和官方 Knowledge HTTP 端点配置。Device CLI (
host/device-cli,@esp-vision/device-cli):通过 shell 命令、JSON 结果、流式事件及二进制输出文件提供设备能力;插件内置副本和独立命令都使用 Device Core 公共 API。Knowledge MCP (
host/knowledge-mcp,@esp-vision/knowledge-mcp):基于版本化快照提供 API、文档和示例查询。官方插件使用在线 HTTP 服务;npm 包支持 stdio、HTTP 自行部署。主仓构建快照、npm 包和不可变镜像,website 负责部署该镜像;HTTP 记录匿名每日汇总统计。Device Core (
host/device-core):独立版本的@esp-vision/device-corenpm 包负责协议解析、请求关联、会话、保活与操作生命周期。图中只选有代表性的 API 名称,完整契约见 应用 API 完整参考。EV-MUX v4: Core 与固件之间的运行时线协议,在 USB CDC、USJ、UART、TCP 上统一帧格式、逻辑通道、所有权与 VM epoch。主机适配器和网络桥只传字节,不另建会话 owner。
设备应用: MicroPython 脚本运行于开发板并调用 Python 绑定;主机断开后,设备应用仍可独立运行。
绑定层(
modules/):即USER_C_MODULES层。主要模块image、sensor、display、espdl和tflite通过MP_REGISTER_MODULE自注册。py_imageio.c提供image.ImageIO类型,py_helper.c为共享辅助代码。 绑定层只做对象转换与轻量 API 适配,重逻辑放在纯 C 或platform/中。平台服务(
platform/):自研的 ESP32 胶水层。ev_channel.c/ev_mux.c/ev_control_transport.c/ev_stdio.c(EV-MUX / EV-ATP 底层传输)、preview.c(EV-MUX JPEG 预览)、display.c(通用显示层)、sdcard.c(挂载到/sdcard)、usb_msc.c(通过 TinyUSB MSC 暴露ffat分区)、usb_auto_download.c(S3/P4 OTG CDC 复位/下载协议)、jpeg.c(硬件或软件 JPEG)、debug.c,以及main.c(启动初始化与软复位循环)。imlib 组件(
components/imlib/):纯 C 视觉算法,作为以 MIT 维护的 IDF 组件, 源自 OpenMVlib/imlib。板级后端(
boards/<BOARD>/):各板配置及真实的相机/显示/SD 卡实现。 P4X 与 S31 使用esp_video/V4L2,P4X 还使用 PPA;S3 使用esp32-camera。MicroPython + overlay:以 MicroPython v1.28.0 为固定基线;项目改动位于
overlay/micropython/,并应用到build/micropython/下的生成副本。
宿主提供的字节传输适配器承接 SDK 协议之下的物理 I/O。局域网 DNS-SD 发现属于连接前的枚举路径;ROM 固件烧写使用独立 loader 生命周期,不通过 EV-MUX 传输应用镜像。固件与 SDK 版本保持独立;主机接入及 API 文档见 Device Core 主机 SDK。
采集到输出的数据流
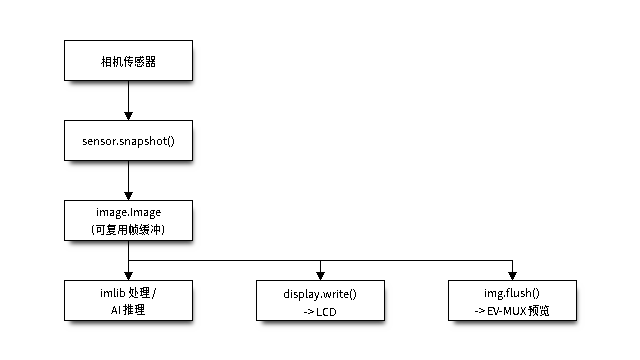
sensor.snapshot() 将一帧采集到可复用的帧缓冲中,并封装为 image.Image。脚本随后 对图像进行 imlib 处理、ESP-DL 推理或 TFLite Micro 推理,再通过 display.write() 送往 LCD,或通过 img.flush() 送往主机预览。
通信子系统
主机通信采用 EV-MUX v4,会话同时持有 user/debug 两个 stream,逻辑通道复用在当前 owner 的 USJ、USB、UART 或 TCP link 上。MicroPython HAL、C stdio、IDF 日志和 JPEG preview 分别接入对应通道。
完整的输出层级、物理接口、会话接管、帧格式、文件/Python/图像协议和验收说明已独立为 通信系统与 EV-MUX,避免在工程架构、Agent 指南和主机适配页重复维护。当前 MicroPython 异常与 sys.stderr 的具体输出路径见 架构、执行上下文与标准输出。
源码结构
路径 |
职责 |
|---|---|
|
公共主机 SDK 和传输适配器( |
|
独立设备命令工具包( |
|
Knowledge MCP 运行时、知识快照和服务镜像( |
|
Skill、内置 CLI、Knowledge 端点配置及安装器( |
|
仓库根目录下板级感知的 |
|
集成枢纽:注册用户模块、平台与板级源文件、include 路径、条件性 |
|
固定版本的第三方子模块(MicroPython、 |
|
采用 MicroPython 路径布局的 ESP-VISION MicroPython 增量。 |
|
各板配置、冻结清单与板级外设后端。 |
|
共享运行时服务(相机、预览、存储、显示、USB、JPEG)。 |
|
MicroPython C/C++ 绑定( |
|
ESP-IDF 组件,包括 OpenMV |
|
运行时从板级存储加载的可选模型资源。 |
|
MicroPython 示例脚本。 |
|
描述 C 模块的 |
板卡的组成
一块开发板的定义集中在单棵目录树 boards/<BOARD>/ 中:
ESP-VISION 侧(顶层):
boardconfig.h、imlib_config.h、manifest.py,以及可选的camera.c/display.c/sdcard.c。MicroPython 移植侧(
boards/<BOARD>/port/):IDF 目标、sdkconfig、分区表、USB 字符串。构建时会将该子目录投射到生成的 MicroPython 副本的ports/esp32/boards/<BOARD>/。
完整步骤请参阅 添加新的开发板。
随芯片变化的源码
micropython.cmake 根据 IDF_TARGET 和板级配置选择模块。ESP32-P4 构建包含 h264 与 rtsp;当前 P4 板级配置还会启用 ZXing-C++ 条形码后端。最终公开 API 矩阵见 芯片与开发板支持。
MicroPython Overlay
ESP-VISION 以 MicroPython v1.28.0 作为固定上游基线。ESP32 port 的项目增量维护在 overlay/micropython/ 下。prepare-micropython 构建步骤会将其应用到 build/micropython/idf<ESP_IDF_VERSION>/micropython/ 下的生成副本; lib/micropython 子模块保持为干净的上游参考。
ESP-VISION 与上游项目的关系见 项目关系;各组件的许可证见 许可证。
Device Core 的同一 firmware API 提供两种显式 ROM 操作:默认匹配现有分区表、只更新应用;首次安装则使用包含 bootloader、分区表与应用的完整镜像清单。两者均不通过 EV-MUX 传输固件;IDE、Agent、CLI 复用同一校验与回读逻辑,无需各自实现烧写流程。