预览、调试抓帧、背压与统计
preview 图像由应用主动发布
应用调用 img.flush() 后,preview producer 在需要发送时将当前图像编码为 JPEG,以 preview.frame 数据帧发给当前 user stream owner。只读 TCP 旁观者可独立订阅,详见下文。 已绑定的 USB 摄像头输出也是独立消费者,详见 uvc — USB 摄像头输出;它不接管 EV-MUX 控制会话,也不初始化相机。
UVC 使用 USB 等时传输。任何失败或短包都会终止当前帧,固件不会把后续 JPEG 片段继续拼到不完整的前缀上。它会尝试发送一次仅含 UVC 头的 ERR|EOF 结束包,将失败与完整帧传输分开报告,并释放源缓冲槽。下一帧切换 FID 并清除错误标志。总线复位或 alternate setting 取消也会释放旧源。这不保证 USB 无损交付;验收必须完整解码所有保留的 UVC 帧,并覆盖 CDC/TCP 并发场景,不能只检查输出文件非空。
import sensor
import time

sensor.reset()
try:
    sensor.set_pixformat(sensor.RGB565)
    sensor.set_framesize(sensor.QQVGA)
    while True:
        img = sensor.snapshot()
        img.flush()
        time.sleep_ms(200)
finally:
    sensor.shutdown()
无限循环由主机显式中断;finally 提供应用资源释放路径。这个设备端示例不自动保证帧一定到达或保持某个帧率,主机仍需验证完整 JPEG 与 session/epoch。
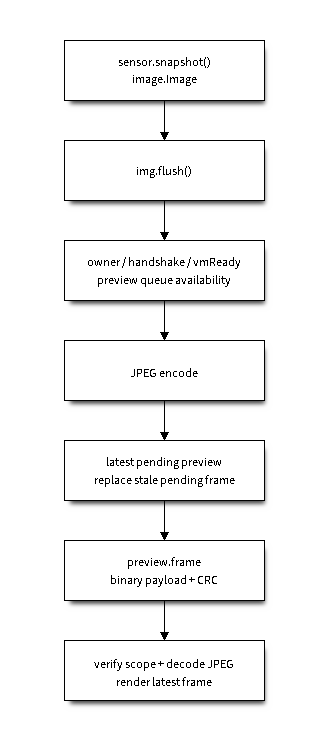
图 18:先判断发送资格和队列条件,再编码、提交图像。 没有有效 owner、只读旁观者或已绑定 UVC 消费者时,不编码 preview;相机是否继续采集是用户程序自己的行为。
图像帧长什么样
以下为概念性 metadata;实际 seq、route、时间戳、sessionId、vmEpoch 均由当前发送快照产生:
{
  "sid": "preview", "seq": 40, "channel": "preview.frame",
  "type": "data", "encoding": "binary", "route": "usb",
  "contentType": "image/jpeg", "width": 160, "height": 120,
  "ts_ms": 123456,
  "sessionId": "89abcdef0123456789abcdef01234567", "vmEpoch": 1
}
payload 直接从 JPEG 的二进制字节开始,p 是编码后 JPEG 字节数,不是 width × height,也不是 source RGB565 帧缓冲大小。主机不应把 JPEG payload 交给 JSON/UTF-8 parser。
seq 可帮助观察帧序列,但丢帧不应按“缺哪一帧就补传哪一帧”理解。主机可保留最新完整图像用于渲染,旧 session/epoch 的图像必须丢弃,不能在软复位后闪回上一程序的画面。
Preview、摄像头与 LCD 三条图像路径
属性 |
|
|
|
|---|---|---|---|
触发 |
应用 |
主机摄像头抓帧请求。 |
主机 LCD 抓屏请求。 |
来源 |
应用提交的 image。 |
应用最近一次采帧后发布的摄像头图像。 |
显示层最后提交的 RGB565 帧。 |
线上类型 |
独立 |
原 RPC |
原 RPC |
执行 |
应用持有图像并提交 preview。 |
VM 队列读取独立且只读的采帧副本。 |
VM 队列读取显示缓冲并编码,不调用摄像头。 |
交付 |
允许丢帧,最新待发帧优先。 |
按请求 seq/channel/method、会话与 epoch 关联响应。 |
相同 RPC 关联规则,无图像时返回错误。 |
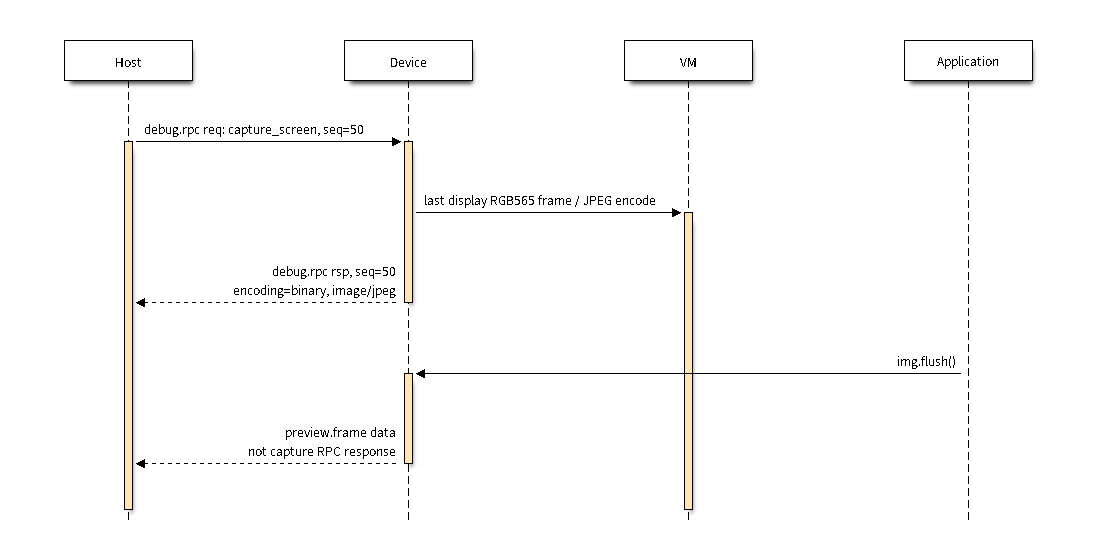
图 19:单次抓图由原 RPC 响应交付,不等待另一个图像 channel。 Core 对外统一为 capture({ source: 'camera' | 'screen', format: 'jpeg' });两种来源不会相互回退。成功结果是 { data, mimeType, metadata },metadata 包含尺寸;失败仍可为 JSON error,客户端须先检查 encoding/contentType。
发送前,共享 JPEG 编码器先确认返回长度为正且不超过已分配缓冲区,并验证图像结构及其与源图像的尺寸一致性。摄像头抓图、LCD 抓屏和预览均经过这一入口。异常输出不会作为图像进入队列;抓图返回 JPEG_FAILED。Core 在 EV-MUX 长度、EOF、CRC 和 session/epoch 检查之后验证 JPEG 结构及元数据尺寸。坏响应仅使对应抓图立即返回 INVALID_IMAGE;坏预览记录诊断后整帧丢弃,不进入图像回调。
图像检查覆盖自包含的 8 位 Huffman JPEG 头、有界标记段与编码表引用、扫描边界及无尾随数据的最终 EOI,不对熵编码像素执行完整解码。完整解码验证仍属于真机验收。链路中途断开仍可能留下部分字节;接收端必须等待完整、校验通过的 EV-MUX 帧,丢弃不完整输入,不能直接显示。
摄像头抓图是被动观察,要求固件声明 debug.capture_frame.observed.v1 能力。它编码应用最近一次成功采帧后发布的独立副本,包括 sensor.snapshot(buffer) 使用调用方缓存的路径,以及 sensor.skip_frames() 采到的帧。它不会初始化传感器、额外物理采帧、写入应用持有的 Image,也不会在采帧返回后继续借用调用方缓存。应用后续的图像绘制应通过 img.flush() 预览或 LCD 缓存观察,这个来源保持采帧时的原始像素。Device Core 0.6 会拒绝向缺少此能力的旧固件发送不安全的摄像头 RPC;只升级 Core 并不会让旧固件具备安全抓图行为。
没有有效发布帧时返回 CAMERA_FRAME_NOT_READY:包括应用首次采帧前、采帧失败后、摄像头重配/关闭/重置或 VM 软重置后。请求不会启动空闲摄像头。输出尺寸、像素格式、镜像或翻转实际变化时,在改变硬件之前使旧帧失效;重配失败也可能已经改变硬件,不能继续返回旧帧。同值设置保留当前帧。IPA 模式实际变化也会在控制器停流/重启之前使旧帧失效,重启失败也不保留旧帧;同值模式保留当前帧。手动 ISP 写入在访问硬件前保守地使旧帧失效,包括部分失败,即使请求值相同也如此。这些变化同样会释放观察副本的分配失败状态。应用下一次成功采帧会发布带有新尺寸/格式的图像。摄像头观察与 LCD 抓图不会相互替代。
摄像头发布、状态修改与 JPEG 编码均在主 VM 任务执行。Python 工作任务修改摄像头时返回 OSError,不会与采帧、编码或释放并发。transport task 只排队请求,不持有摄像头像素。排队请求可因忙或超时返回 VM_BUSY / VM_TIMEOUT;取消、所有者丢失或 epoch 变化可丢弃响应,但不会采帧或改写应用缓存。VM 软重置先停止接收请求,再释放两份摄像头缓存;硬件重置后两份缓存均为空。
LCD 抓屏不初始化屏幕、不重绘、不启动摄像头,只读取最后有效 RGB565 显示帧。没有 LCD 返回 NOT_SUPPORTED,未初始化或没有有效显示帧返回 DISPLAY_NOT_READY。读取及编码在 VM 任务中与显示操作、软复位清理串行执行,VM 忙时也可能返回 VM_BUSY / VM_TIMEOUT。可选 JPEG quality 为 1–100。它反映软件显示帧而非物理面板回读,不能证明背光或屏幕硬件正常。
使用统一 Core 真机 CLI 的 --screen-output 显示测试图案并保存 JPEG;具体命令与验收要求见 通信验收、闭环测试与故障定位。
队列优先级与丢帧
控制、会话、REPL、日志、preview 对应不同 TX 类。普通小帧队列预算有界,控制流量有预留预算;不能用不读取主机数据的方式验证“所有输出永不丢失”。
preview 只保留最新待发帧,可替换尚未开始发送的旧图。已经发送到一半的字节不能撤回,也不能把两张 JPEG 的尾巴拼成一张。preview 与大图 debug response 共用有限特殊缓冲:最多三个按需分配的 256 KiB 缓冲,不代表永远可容纳三个任意大图或允许 256 KiB 的主机命令。
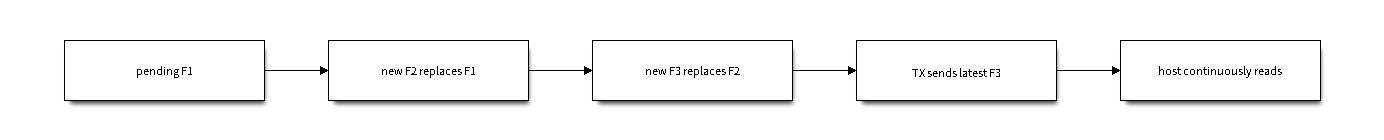
图 20:降低积压时延比交付每一张预览更重要。 若需要保存全部图像,应使用设备端存储或专门的视频/记录接口,并独立设计其容量、回放与验收;preview 不承担这个保证。
UART 的帧期限随 baud 与总字节数计算;USB/TCP 也有有界等待。底层 write 可只接受一部分字节或返回 WOULD_BLOCK,TX task 必须保留未发送后缀并在期限内继续。帧发送失败或 socket 错误可能使 TCP link 关闭,而 RX 半帧超时只重置仍在线连接的 parser,不应一概认为设备重启。
日志通道与系统日志 UI
IDE 可以将 log.idf、RPC 诊断和连接事件合并显示为“系统日志”,但这个 UI 面板不是 firmware 的第九个 channel。repl.stdout 则主要显示应用/REPL 文本,channel 的真实来源与限制见 架构、执行上下文与标准输出。
系统日志的格式、颜色、过滤器可以由主机选择,不能反过来改变固件所有权和物理路由。无 owner 的默认/回退日志、启动 console 原始文本与当前 session 业务输出,应在诊断记录中分开标识。
如何看待统计计数
debug.info 的 scope:transport.stats 与 transport.state 可在用户 Python 忙时查询,用于观察队列、RX 拒绝、发送超时、preview 丢弃和后端状态。必须区分 endpoint/link 统计、全局统计、业务完成标记:
未读的 USJ 默认输出积压可增加全局 drop;这不等于活动 TCP 上的特定 RPC 已失败。
某个 RPC 已拿到完整关联响应,不代表整段应用业务完成。
preview 丢弃是允许的实时行为,不自动否定文件传输,但错误 owner/epoch 的图像被接受属于协议错误。
reset/generation 变化可能改变统计范围;应把采样时刻、端点和会话身份与结果一起记录。
诊断时保持有界,只记录必要的计数与状态;不要在错误路径中再制造大量打印以填满同一 TX 队列。
帧缓冲的生命周期
LCD 缓存在显示初始化时分配,反初始化时释放。SPI 彩色传输完成后绘图函数才返回,后续绘图不会覆盖仍被 DMA 借用的缓存。应用默认 snapshot 缓存在首次使用时分配,后续应用采帧可复用同一缓存;显式传入的缓存仍归调用方所有。应用若要跨自己的下一次采帧或摄像头重配保留图像,仍需自行复制。
安全的摄像头观察持有独立原始帧副本,在应用首次成功采帧后按需分配,尺寸稳定时复用。例如 QVGA RGB565 会在应用 snapshot 缓存之外增加 153,600 字节;开机时不预占缓存,每次主机请求也不会新分配一帧。副本优先使用 PSRAM,失败时回退到支持 8 位访问的内部堆;配置启用不能证明 PSRAM 初始化成功。各板后端先完成 DMA/PPA 与缓存同步,再复制 CPU 可读的结果;观察副本不会直接交给摄像头 DMA。
观察副本分配失败时,应用采帧仍成功、像素保持不变,之后摄像头观察持续返回 NO_MEM,直到释放此分配失败状态;即使后续某次采帧失败,也不会每帧反复尝试分配。摄像头重配/关闭/重置或 VM 软重置会释放这个状态,使应用后续采帧可重新尝试分配。实际重配在修改硬件前释放观察副本,VM 清理也释放默认应用 snapshot 缓存。固件借用的观察视图只在本次 VM 调用内有效;Core 在主机端返回独立接收的 JPEG。驱动 DMA、PPA、JPEG 和传输缓存有各自生命周期,均需计入图像功能的总内存预算。
TCP 只读预览
预览客户端连接同一个 TCP 端口(默认 3232),在 3000 ms 握手期限内发送 user.rpc/preview.subscribe,payload 为 {},无需先接管控制会话。成功响应为 {"ok":true,"subscribed":true,"channel":"preview.frame","maxObservers":2}。发送 preview.unsubscribe 和 {} 可取消订阅。两者均幂等,不携带 sessionId 或 vmEpoch。capabilities 发布 preview.observers.v1、preview.subscribe 和 preview.unsubscribe。
最多两个旁观者可与独占的 USB、USJ、UART 或 TCP 控制者并存。第三个旁观者收到 OBSERVER_LIMIT,三个 TCP 槽中保留一个给控制连接。旁观者连接的 hello 返回 READ_ONLY;Python、文件、REPL 和设备控制仍须通过 owner 授权。需要控制时使用另一条连接。旁观者只收到主动发布的图像和自身请求的响应,预览 metadata 不含控制者的会话 ID 或执行身份;其中 route 保留当前 user stream 的路由值,旁观者 socket 独立传输。这种角色隔离不增加网络身份认证。
应用通过 img.flush() 发布处理后的图像,连接本身不会启动 sensor。复用控制预览和已绑定 UVC 的 JPEG 准备过程,不增加 HTTP 服务或重复 JPEG 编码。每次发布只为所有旁观者复制一份不可变 JPEG、计算一次 CRC,每个连接独立维护发送位置。TCP 通过 scatter/gather sendmsg 聚合帧头、metadata、JPEG 和帧尾,避免每个片段单独 send。TCP 仍须向每个旁观者发送数据,因此网络带宽随人数增加;既有 owner 预览池保持独立。
RX 解析器按实际端点槽位静态分配,避免扩大 TCP 容量时重复为串口分配闲置解析器。TCP 发送时临时内存不足按背压处理,仍受同一有界期限约束。socket 关闭操作在共享 I/O 锁外进行,并使用短发送超时限制 lwIP 分配 FIN 时的重试等待。debug.info 的 scope:transport.stats 提供 lastTxTimeout,记录最近一次超时的端点、槽位、发送位置、总字节数、经过时间和无进展时间。
旁观者共用最多三个延迟分配、持续复用的 256 KiB PSRAM 槽(上限 768 KiB),每个旁观者有两个小型帧描述符。尚未开始发送的帧可替换为最新帧;只读帧总期限为 8000 ms,无进展期限为 4000 ms,分别通过 tcp.observerFrameTimeoutMs 和 tcp.observerIdleTimeoutMs 上报。每次发送进展刷新空闲计时,替换首字节尚未发出的帧不会刷新任一期限。已开始的帧必须在这些预算内完成,否则关闭该 socket。慢旁观者不会占住控制者或另一旁观者的队列。link generation 校验防止旧帧及旧订阅串入重连后的 socket。订阅期间无需控制租约或 keepalive,空闲时可保持连接;取消订阅后恢复普通空闲回收。
主机脚本仅使用 Python 标准库和内置有界 EV-MUX 解析器;--view 还需要 PATH 上存在 ffplay,其显示队列仅保留最新待显示图像。传输解析始终保留帧边界并校验 JPEG CRC。
python tools/preview_tcp.py 192.168.1.100 --view
python tools/preview_tcp.py 192.168.1.100 --duration 10 --save-last preview.jpg
可显式运行 tools/test_preview_tcp.py --host <设备IP> --port <串口> --device-cli <已安装插件>/cli/device-cli.mjs --output-dir <项目内目录> 验收;加入 --video <V4L2节点> 可检查 UVC 并发。测试会替换当前 Python 应用,运行有限时长测试程序,使用 Pillow 解码收到的 JPEG,结束后恢复 UVC logo。