交互式 Python、脚本与文件操作
一个解释器,多种主机操作
友好 REPL、脚本执行和文件查询共用一个 MicroPython VM;二进制上传在相同会话、VM 代次和存储交接门控下直接写原生 VFS,不执行 Python。Core 仍串行化文件与解释器操作。一个长时间占用 VM 的程序,会影响 REPL 和需要 VM 的 RPC,但不会让 transport task 自动失去保活/网络控制能力。
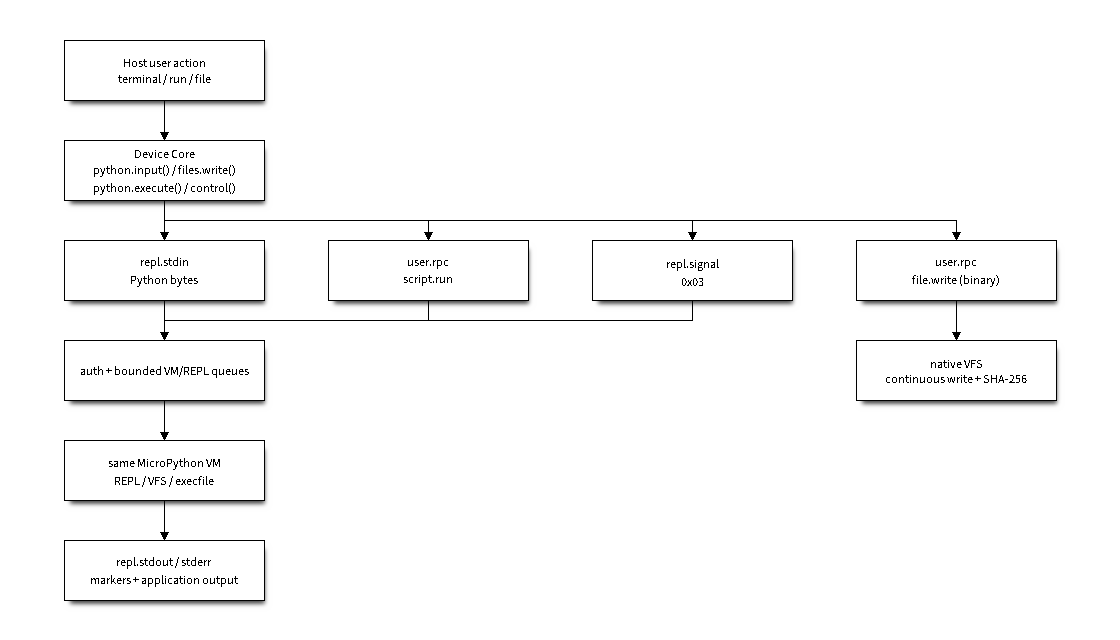
图 15:交互输入、文件命令和运行命令是不同入口,但不提供独立解释器隔离。 一个 session 的 owner 应协调这些操作,不能让两个调用方同时拼接 REPL 命令。
交互式 Python:framed stdin
以下 metadata 与 payload 组成一帧,示例 token/epoch 仅为占位,实际必须来自本次接管:
{"seq":10,"channel":"repl.stdin","type":"data","encoding":"text","sessionId":"89abcdef0123456789abcdef01234567","vmEpoch":1}
print("hello from current VM")
Python 文本之后还应发送适合 REPL 的行结束,例如 \r\n。repl.stdin payload 是 Python 字节,不是 {"code":"..."} JSON。该 channel 本身不是 RPC,不为每次输入返回同 seq 的 rsp;主机观察 REPL 输出并自行关联执行标记。
当前 capabilities 的 replInputMax 通常为 511 字节,来自 512 字节环形队列的有效容量。必须按实际编码后长度限制每个输入帧;多行输入、中文、emoji、Python 转义、CRLF 都占用字节。不要把 2048 字节控制 payload 限额误用于 stdin。
Device Core 使用 ASCII 转义的 Python literal 构造执行行,并将多行源码放进 exec(...),避免中文源码的 UTF-8 字节预算与解释器输入容量不匹配。具体编码策略是客户端实现,不是 firmware 自动转义任意超长源码的能力。
Ctrl-C、Ctrl-D 与停止程序
Ctrl-C 必须经 repl.signal,payload 只允许单字节 0x03:
{"seq":11,"channel":"repl.signal","type":"signal","sessionId":"89abcdef0123456789abcdef01234567","vmEpoch":1}
payload hex: 03
EV-MUX 启用时,在物理串口上裸发 0x03 不会被当作 Ctrl-C,它是无效/不完整 framing 输入。将字符 “03” 或 JSON 3 填入 payload 也不是同一个字节。
友好 REPL 的 Ctrl-D(0x04)可以作为 stdin 控制字节触发其软复位行为;Device Core 的软复位流程也可通过 framed Python 命令请求。device.control 的 action:stop 提供控制面的停止入口,但停止请求被接受不等于被中断代码已退出。
停止后,应等待当前 session/epoch 中新的完整标记,证明 REPL 可执行。脚本若正在无法及时返回的原生调用中,Ctrl-C 可能延后;不能由一次 RPC ack 推断它已释放相机/文件资源。
完成标记与命令回显
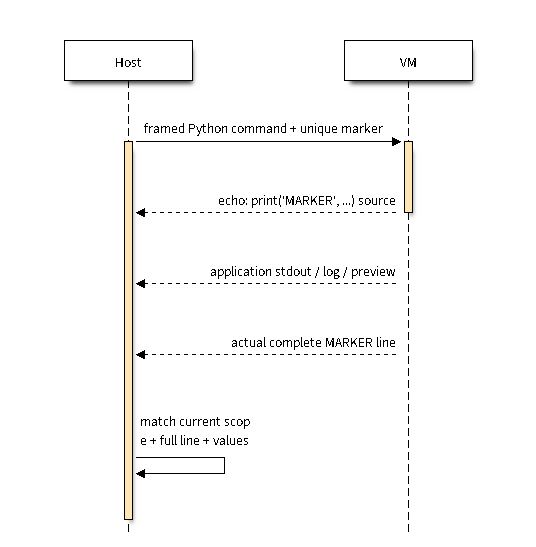
图 16:回显包含标记字符串,实际执行后的打印行才是完成依据。 主机需要跨帧拼接完整行;仅用字符串 contains 查找 marker,会把回显误认为成功。
标记应每次运行唯一。结合 sessionId/vmEpoch、完整行结构和预期结果值判断;对摄像头任务,还要验证实际图像尺寸或其他应用证据。异常可能出现在 stdout,stderr 为空也不是成功依据。
可靠二进制文件上传
SDK 0.2.0 的 Python、模型、图片与其他字节文件共用一个上传引擎;大脚本执行先经该引擎上传临时源码,再 script.run。公开 files.write 参数保持不变。旧 v4 固件缺少 file.write.binary 时仍可查询,但须更新固件后才能上传;Core 不静默回退旧写入器。固件的 script.write 只为此前已发布客户端保留。
控制和数据均使用 user.rpc 的 file.write 方法,携带当前 sessionId/vmEpoch 与对应 seq。小型 JSON 控制仍限制 2048 字节。主机在 begin 前生成新的 16 字节随机 upload ID,begin 响应丢失或取消时仍可针对该 ID 发 abort。
{"action":"begin","path":"/models/example.tflite","mode":"overwrite","totalBytes":2097152,"sha256":"<64 lowercase hex>","uploadId":"<32 lowercase hex>"}
{"ok":true,"uploadId":"<same ID>","chunkBytes":16384}
数据请求 metadata 设置 encoding:binary,payload 为 16 字节原始 upload ID、4 字节小端 offset,随后是 1..16384 字节文件原始内容;CRC32 覆盖整个 payload(含前缀)。非最后一块按 4096 字节对齐,最后一块可较短。NUL、CRLF、SOF、EOF 都是普通数据,不做 Base64 或 Python 输入解析。固件返回 JSON {ok:true,writtenBytes:N},Core 校验后才发送下一块。重复、跳跃和乱序 offset 被拒绝,不提供随机写、自动重放或断点续传。
{"action":"commit","uploadId":"<same ID>"}
{"ok":true,"bytes":2097152,"complete":true}
{"action":"abort","uploadId":"<same ID>"}
固件在整个上传期间保持一个原生临时文件打开,并持有一次完整 VFS 操作的准入计数,阻止 MSC 在活跃描述符尚未关闭时交接。commit 校验总长度与流式 SHA-256,随后 fsync、close、发布;空文件只需 begin/commit。接收器只有在确认当前所有者的 file.write 二进制请求后才分配大块帧存储,其他控制 RPC 限额不变;二进制 payload 上限为 16384+20 字节,与 JSON 的 2048 字节限额分开。
上传绑定物理接口代次、会话、VM epoch 和会话转换代次;旧所有者不能追加或取消新的上传。abort、旧代次、失去会话或 30 秒无文件进展会关闭并删除临时文件;关闭失败保留存储交接屏障,不伪造释放成功。虽然原生 I/O 不执行解释器,VM 复位仍使上传失效。启动时不预留文件传输大缓冲。
传输与完整性检查期间保留原目标。FAT 无法单次重命名覆盖已有目标,因此替换时先保留旧文件备份,已校验临时文件发布成功后才删除备份,普通发布失败会尝试回滚。FAT 目录更新之间掉电可能留下临时/备份文件,不承诺日志式掉电原子替换。commit 成功但响应丢失时,主机无法确认完成状态,重试前应核验目标。SHA-256 校验内容一致性,不用于认证恶意主机。
上传设计与实测性能
文件本质是字节序列,扩展名不改变传输语义;上传与执行是不同操作,因此 Python、模型和图片共用一个二进制引擎。整次传输只打开、哈希和关闭一次,替代每小块重新 open/append/close。原始 16 KiB 块减少封装与往返,非末块按 Flash 的 4 KiB 擦除粒度对齐。方案复用现有 EV-MUX 帧和所有权,不增加物理连接、公开上传 API 或传输窗口。
2026-10-16,P4X-EYE revision 3.2 使用 ESP-IDF 6.1 固件 af41759 与 SDK 0.2.0 开发源码,在现有 Flash 文件系统得到以下上传耗时。计时包含 begin、数据与校验提交;每次上传后另外在设备端完整读取文件计算 SHA-256,全部一致。这些是当前设备实测样本,不是所有开发板的吞吐保证。
接口 |
256 KiB 旧写入器 |
256 KiB 二进制上传 |
2 MiB 二进制上传 |
|---|---|---|---|
USB-Serial-JTAG |
40.94 s |
7.24 s |
55.75 s |
USB-OTG |
40.75 s |
7.01 s |
55.55 s |
TCP / Wi-Fi |
92.33 s |
9.26 s |
62.17 s |
256 KiB 的数据 RPC 从 292 次降为 16 次,另加 begin/commit;应用层收发总字节从文件大小约 2.14 倍降至 1.04 倍。本机 Flash/FAT 顺序写入基线约为 55 KiB/s,这是当前存储实现的基线,不是 USB 物理带宽上限。小文件仍需承担 begin/commit 与 FAT 元数据的固定成本。进一步加速应继续测量存储与接收调度,而不是继续放大 JSON 分块。
公开文件 API 与线上实现
主机操作 |
线上实现 |
使用场景 |
|---|---|---|
|
Core 在 user.rpc 使用 file.write 控制与原始二进制块,固件持续写原生 VFS,完整校验后提交;契约见上文。 |
应用上传字符串或二进制字节的统一入口,不自动执行 Python。 |
Device Core |
framed REPL 执行 Python |
高级底层辅助方法,不是当前应用 |
|
framed REPL 执行 |
支持较大文件、结果校验与取消,仍要求 VM/REPL 可执行。 |
|
|
快速诊断;当前 fs.read 只读起始最多 384 字节,不是带分页 offset 的完整下载 API。 |
旧版 script.write 请求与分块
以下契约仅为 SDK 0.1.x 客户端保留,SDK 0.2.0 不再调用。
{"seq":20,"channel":"user.rpc","type":"req","method":"script.write","encoding":"json","sessionId":"89abcdef0123456789abcdef01234567","vmEpoch":1}

{"path":"/hello.py","encoding":"utf-8","mode":"overwrite","offset":0,"totalBytes":11,"contentBase64":"cHJpbnQoMTIzKQo="}
示例内容是 11 字节的 print(123)\n。真实客户端必须先生成源码 bytes,再把 len(source_bytes) 作为 totalBytes;下方示例以代码计算,避免手写长度误差。
import base64
source = b"print(123)\n"
payload = {
    "path": "/hello.py", "encoding": "utf-8", "mode": "overwrite",
    "offset": 0, "totalBytes": len(source),
    "contentBase64": base64.b64encode(source).decode("ascii"),
}
mode 可为 overwrite / create,encoding 可为 utf-8 / binary。offset/totalBytes 要么一起提供,要么一起省略。Base64 会把数据扩大到约 4/3,还要加上 path 和 JSON 结构;当前设备控制 payload 最大 2048 字节,不是可直接发送 2048 字节原始文件的容量。
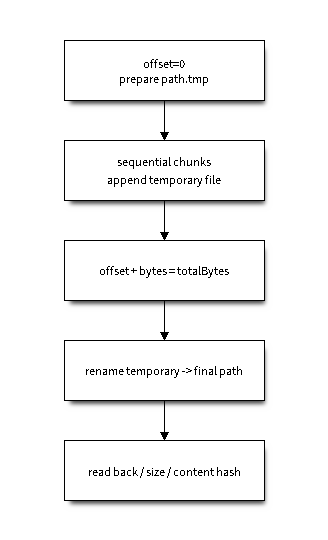
图 17:script.write 在最后一块前使用目标路径的 .tmp 文件。 首块会重新准备临时文件,后续块 append,最后一块提交 rename。未完成上传不应被主机报告为最终文件可用。
当前实现**不提供通用 offset 随机写或重复块自动去重**:后续非零 offset 实际执行 append,不应把任意 offset 解释为 seek。主机必须顺序串行发送、核对每个 ack 的 bytes/offset/totalBytes/complete;响应丢失后不要自动重复同一个 append 块,否则可能追加重复内容。
complete:true 表示本次上传发布路径已走完,不包含整文件的密码学 hash 证明。重要文件要通过读回或受支持的设备端 hash 再校验内容。runAfterWrite 只在 complete 后尝试把执行命令放入 REPL,不能证明应用启动或执行成功。
路径按 UTF-8 字节限制。当前 MICROPY_ALLOC_PATH_MAX 与 .tmp 后缀约束使脚本公开路径预算为 123 字节;还必须通过固件的允许字符检查。主机预检与最终固件检查都不能省略。
高级 framed REPL 辅助方法与公开读取接口
高级 EvRepl.writeFile() 辅助方法(不是 device.files.write())默认每块写入 224 个原始字节,以 hex 编码构造 Python 写入行,编码后的命令仍须满足 stdin 预算。默认写入 .viper.tmp,关闭后移除旧目标再 rename;direct 模式直接写目标。这是客户端策略,与 RPC 的 <path>.tmp 不是同一个暂存约定,也不能被误写为通用跨掉电原子事务。
同一 REPL 上不应并行操作多个共享临时文件上传。取消或断线后,既要确认文件状态,也要清理仍开的目标端句柄/残留暂存;不能只清主机内存中的 promise。
读文件每次请求约 1 KiB 原始数据,目标端使用 hex 文本返还,并包含实际文件总大小与本块字节数。客户端验证总大小稳定、块长度与 hex 一致、是否过早 EOF,以及总期限;最后根据实际读回数据构造结果。一个短输出 burst 不能代表 EOF。
公开 device.files.read() 的默认总期限为 30 秒;IDE 可以为已实测的大文件/TCP 调度延迟使用有界的 60 秒预算。每个子请求仍需独立期限与取消检查;扩大总期限不等于允许无界阻塞或业务重放。
执行脚本不是上传 ACK 的延伸
{"seq":30,"channel":"user.rpc","type":"req","method":"script.run","encoding":"json","sessionId":"89abcdef0123456789abcdef01234567","vmEpoch":1}

{"path":"/hello.py"}
{"ok":true,"path":"/hello.py","queued":true}
此响应只表示 execfile(...) 已排入 REPL 输入,不是 execution completed。应用还可能导入失败、缺模型、相机初始化失败、抛异常或进入无限循环。必须持续收包,等待应用级标记、真实预览或明确的共享执行生命周期结果。
应用使用 device.python.execute({ path, completion: 'start' }) 进行交互运行,返回含 done Promise 的句柄。Core 内部委托给会话实现,应用不直接调用 startScript();普通无限运行不应套用有界试运行的自动停止期限。Run/Stop UI 根据共同的执行状态更新,不能覆盖 REPL 内部完成回调以猜测结束。
有界测试使用超时、取消和停止确认;交互应用持续运行,保活与 reader 继续工作。文件上传期间再次 Run 应被协调器拒绝/排队,而不是混入另一个脚本命令。
会话 lease 与存储 writer lease 是两件事
USB MSC 的主机块设备写入与 MicroPython VFS 共享同一卷,不能因为取得 EV-MUX session 就推定它可安全并行写入。device.control 的 storage.writer.status / storage.writer.acquire / storage.writer.release 是独立的卷写入所有权接口。
它们涉及 volume(flash/sd)、operationId、writer leaseId 与当前 session,以及 available/held/handoff_ready/quarantined 等状态。交接时先关闭新 I/O admission,再等待进行中的操作/文件句柄 drain;异常条件可以隔离卷。主机应查询状态、执行其能力允许的安全交接;不能把 CDC 与 MSC 共存当作两个独立文件系统副本。
会话 token、writer leaseId 和网络 operationId 的字段格式虽可能相似,但作用不同,不能互换。writer 事务详细结构以 capabilities 与实际控制响应为准,不应把所有 file RPC 自动包装成已获得写权限。