架构、执行上下文与标准输出
系统架构与职责边界
IDE、Agent、CLI 和自定义工具是平级主机应用,共用同一个 Device Core 包。Core 实现主机 API 与协议/会话状态;EV-MUX 是 USB CDC、USJ、UART、TCP 上的运行时线协议;固件实现设备操作和 MicroPython 运行时。下图中的代表性 API 仅作总览,不是完整清单。
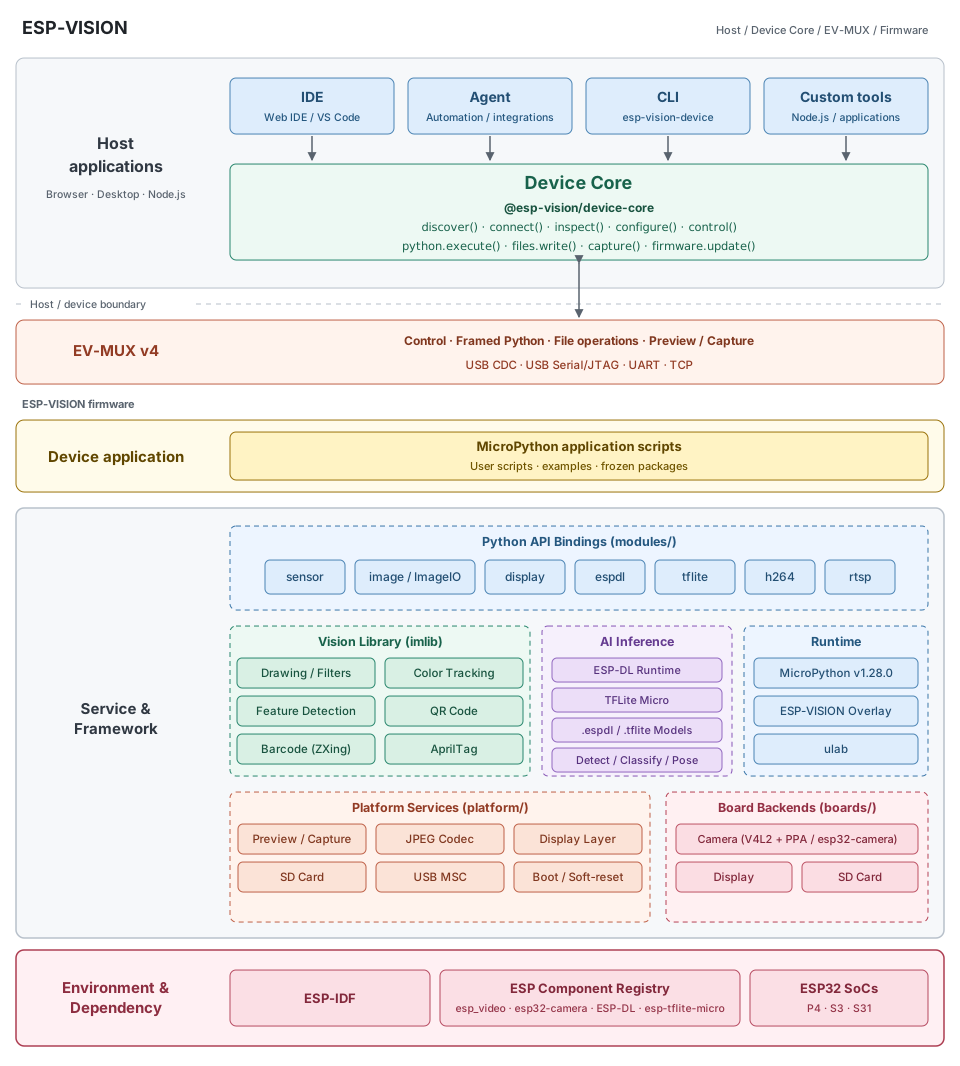
统一系统架构图;下文展开固件执行路径。
本 SVG 与 README、系统架构及 SDK 指南共用。发现和 ROM 烧写独立于 EV-MUX 运行时路径,具体边界见 方案架构;设备脚本在开发板执行,不要求主机持续连接。
EV-MUX 在哪一层
EV-MUX 是运行期字节封装和多路复用层。它不执行 Python,也不把原有 MicroPython VM 替换成“EV-MUX VM”。MicroPython 保留词法分析、编译、解释执行、友好 REPL、stdin/stdout 和异常打印;ESP-VISION 在 HAL 和平台服务边界接入帧协议与会话路由。
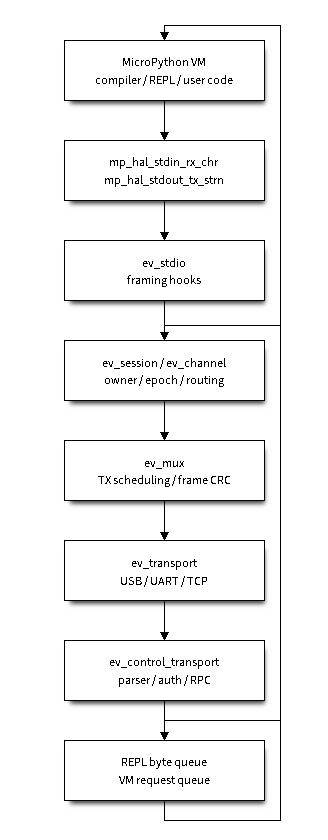
图 2:解释器层、HAL 适配层、控制面、会话路由与物理后端的关系。 上行 stdout 和下行 stdin 没有绕开 VM;纯传输控制 RPC 则可以不等待用户 Python 返回。
输出来源决定通道,而不是文本内容
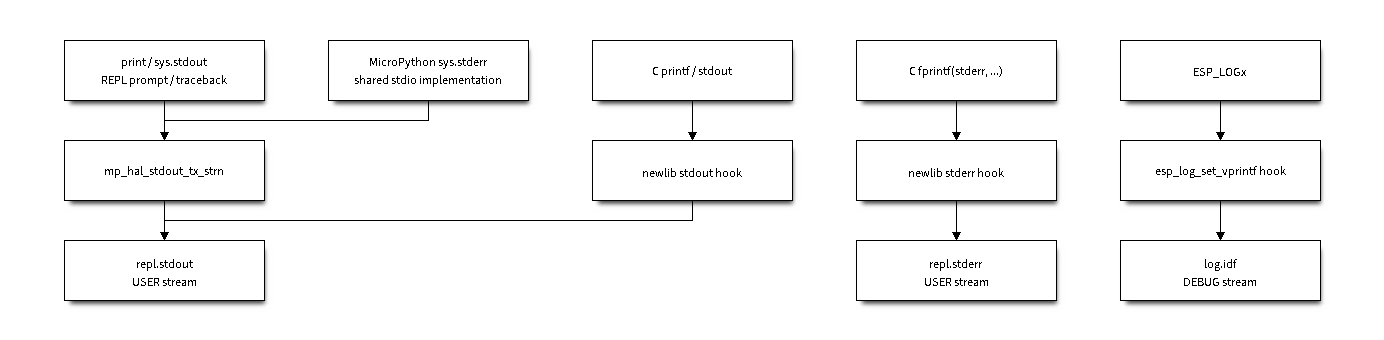
图 3:当前构建中各类打印的真实去向。 Python 的 print() 与 C 的 printf() 可能进入相同 channel,但调用链不同;日志文字中包含 “error” 并不会把它自动变成 repl.stderr。
来源 |
固件入口 |
线上结果 |
|---|---|---|
Python |
MicroPython print/stdio → |
|
REPL 中的未处理异常、 |
|
当前可能出现在 |
当前 MicroPython |
|
当前仍进入 |
C |
|
|
C |
newlib |
|
ESP-IDF |
|
|
|
平台日志路径调用 EV-MUX IDF log 写入函数。 |
|
|
preview producer → JPEG 编码 → lossy EV-MUX TX。 |
|
encoding:text 不保证每个帧都在一个 UTF-8 字符或一行结束处切分。主机需要保留增量 UTF-8 解码器和未完成行缓冲;不能逐帧独立解码并把替换字符当作原始文本。
备注
上表描述当前源码,不能由通道名字反推所有语言层的 stderr 行为。如果将来为 Python stderr 增加专门 HAL 路径,应同时更新本表、客户端判断和协议测试。
IDF system console 与 MicroPython console
IDF system console 的 Kconfig 选择底层系统输出目的地。MicroPython 的 port 配置决定其 UART REPL、USJ、TinyUSB CDC 是否编译和初始化。EV-MUX 的会话路由再决定运行期业务帧发往哪一个已启用 link。这是三个配置层,不是一组互为别名的开关。
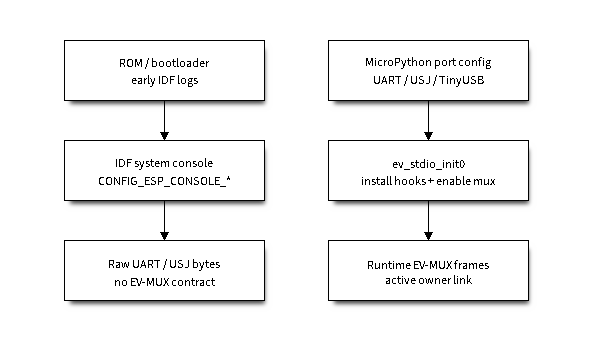
图 4:初始化前的 system console 与运行态 EV-MUX 输出不是同一契约。 设备上电、进入 ROM 或发生绕过 hook 的 panic 时,主机可能读到没有帧头的文字;活动业务仍必须靠完整帧确认。
MICROPY_HW_ESP_USB_SERIAL_JTAG 决定 ESP-VISION/MicroPython 的 USJ 路径。即使它为 0,某些 IDF target/version 的默认 system console 仍可能使用 USJ。反过来,启用 MicroPython USJ 时,端口初始化会显式打开外设时钟和 internal PHY,不依赖 console 顺带完成初始化。
sensor.evmux(False) 是运行期调试开关,可以恢复非 EV-MUX 的文本路径。当前源码的 ESP_VISION_EV_MUX_DEFAULT_ENABLED 默认值在 ev_stdio.c 内定义,但该文件没有接入 boardconfig.h 的这项设置;只在板级文件定义同名宏不会关闭上电默认启用。主机不应把关闭 framing 当作 v4 的降级协商机制。
哪个任务负责哪类工作
上下文 |
主要工作 |
与用户 Python 的关系 |
|---|---|---|
transport task |
读取各 link、拼帧、检查授权,处理发现、保活、释放、网络事务和纯 C transport stats。 |
用户脚本执行时仍能处理这些控制,不取得另一套 MicroPython VM。 |
VM task |
友好 REPL、Python 用户代码、触及 VFS/对象/相机的 VM RPC。 |
长脚本可能占用该任务;队列有界,需先停止脚本再做依赖 VM 空闲的操作。 |
TX task |
发送完整帧,处理短写、拥塞、队列优先级与 link 失效。 |
生产者提交的数据被复制或转移到受控生命周期,不能直接悬挂 VM 临时指针。 |
network worker / TCP 管理 |
Wi-Fi 初始化、事务性配网、连接/监听维护、TCP 槽位回收。 |
与 Python WLAN 共享底层服务;不会因普通 VM 软复位自动重复初始化无线驱动。 |
USB CDC 回调 / restart timer |
回调记录 DTR/RTS 状态,延迟处理下载/复位。 |
不在 USB control callback 内立即拆除驱动;与 EV-MUX 接管是不同控制面。 |
file.write 在 transport task 中直接写原生 VFS,检查会话/VM 代次并持有存储交接计数,不进入解释器队列。旧版 script.write、script.run、debug.capture_frame、debug.capture_screen 和涉及 Python 状态的 debug.info 进入 VM 请求队列。debug.info 的 scope:transport.stats 是例外:它在 VM 忙时也可查询。队列数组有两个槽位,以环形队列空槽规则实际只容纳一个待执行请求;过期预算为 5000 ms,忙或过期会报告 VM_BUSY / VM_TIMEOUT。
LCD 抓屏在同一 VM 任务中读取显示层最后提交的 RGB565 帧并编码 JPEG,不调用 sensor 或摄像头,不改变显示内容。它不是 preview 订阅,也不是物理面板回读;与 display/软复位清理串行执行,避免读取已释放的帧缓冲。
repl.signal 中的 Ctrl-C 在解释器已启用中断时调度 KeyboardInterrupt,否则作为编辑控制字符进入 REPL 输入队列。它不是远程抢占 FreeRTOS 任务,也不能保证及时中断不返回 VM 的原生函数。
软复位与后台通信的生命周期
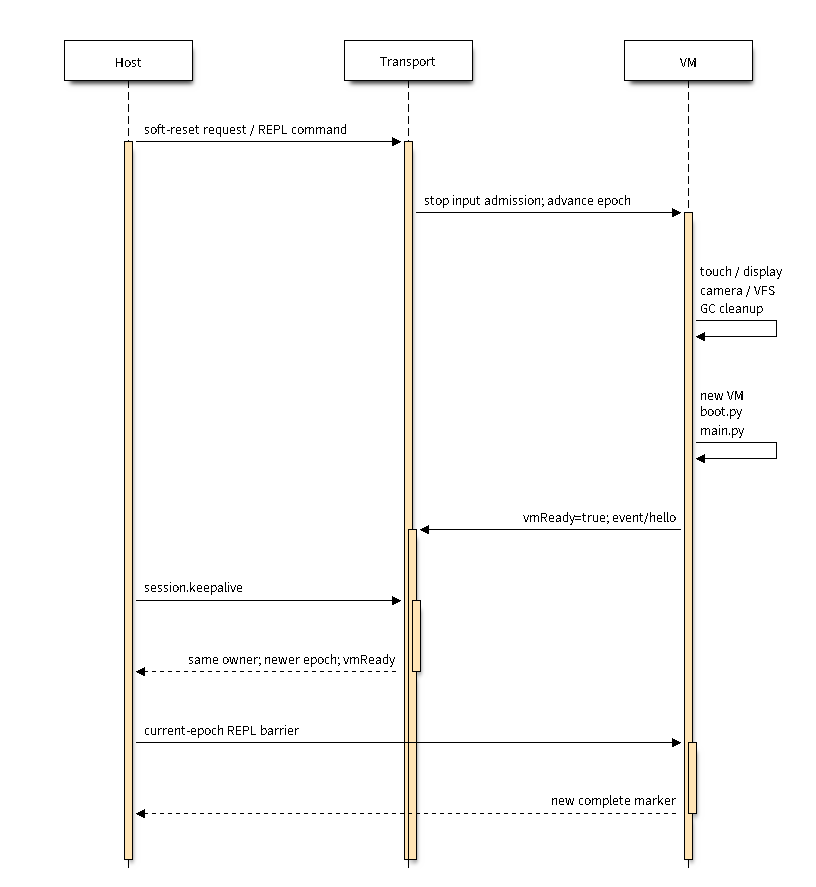
图 5:软复位推进 VM 代次,但可以保留会话、网络和可保留的 link。 先停止旧 VM 输入,再清理 LCD touch、display、preview、camera 等对象。vmEpoch 变化发生在复位开始,不是“VM 已可执行”的证据;须继续等待 vmReady 与真实 REPL 标记。
队列、日志失败与不会发生的回退
正常队列每端点 16 KiB / 8 帧,两个 TCP slot 共享一个队列预算;另为控制流量预留 4 KiB / 2 帧。短 REPL 写入有 512 字节 staging 与约 5 ms 合并窗口,避免每个字符生成一个完整帧。preview 只保留最新待发图像,详见 预览、调试抓帧、背压与统计。
EV-MUX 已启用时,帧提交/发送失败不会把同一条 Python 或 C 输出再次广播到原始串口。stdio hook 有递归保护;在拥塞错误路径中再次打印日志可能造成递归,固件改用计数器观测丢弃。当前 IDF vprintf 临时缓冲为 512 字节,格式化结果放不下时记录 drop 并返回错误,不把超长日志伪装为完整成功输出。
初始化前与关闭 mux 后的既有 console 路径、低层 panic/ROM 输出是另外的生命周期边界,不应与“发送失败后回退”混为一谈。
阅读源码的入口
platform/ev_stdio.c 与 overlay/micropython/ports/esp32/mphalport.c 决定输入输出接入;platform/ev_control_transport.c 决定入站控制分流;platform/ev_session.c / ev_channel.c 决定所有权与路由;platform/ev_mux.c 决定输出封装、快照、队列和发送;platform/ev_vm_output.c 管理 VM 输出范围;platform/main.c 管理启动和复位。MicroPython stderr 的关键上游文件是 lib/micropython/shared/runtime/sys_stdio_mphal.c。